深度マップ(デプスマップ)とは?
この記事について:公開されている情報をもとにOwl3Dが執筆しました。出典(全21件)は記事の最後に掲載しています。
結論
深度マップ(デプスマップ、
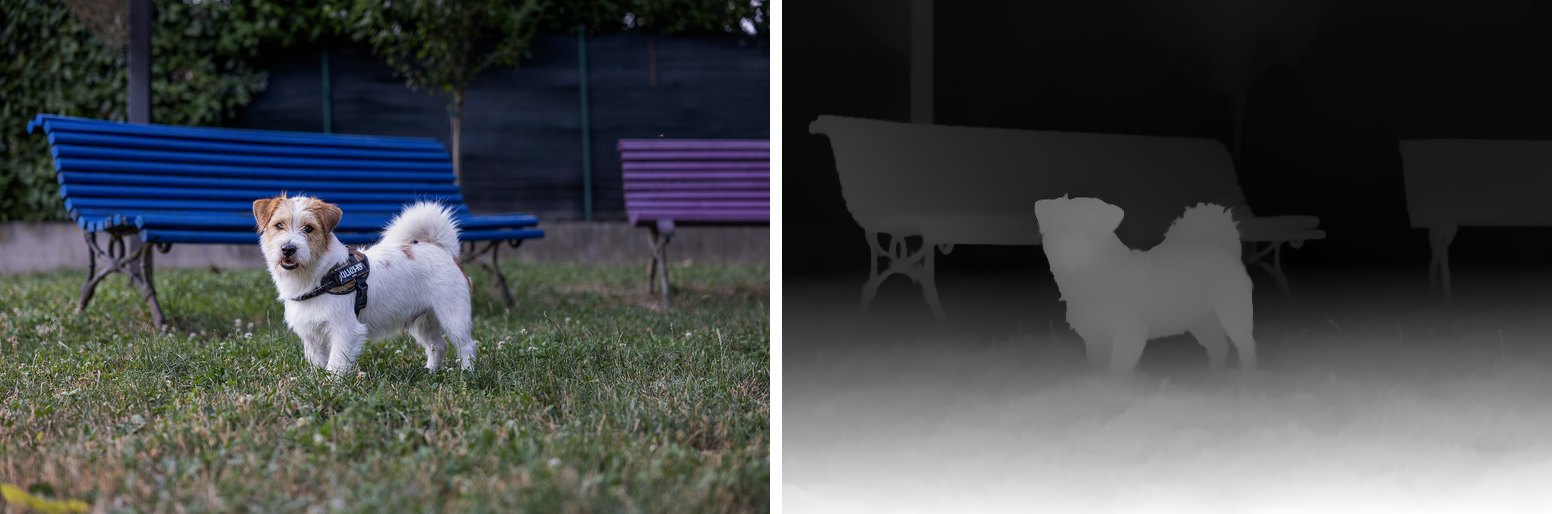
左:
この
- 深度マップの
濃淡が 表すのは、 明るさではなく 距離です。 白黒写真とは 別の ものです (深度マップに 写っている )。もの - 白が
手前か 黒が 手前かは、 ソフトに よって 違います。 使う ソフトが 求める 向きと 逆なら 反転します (白と 黒 )。 - センサーは
実際の 距離を 測ります。 写真1枚から 深度を 推定する AIには、 メートル単位の 距離ではなく 「どこが 手前か」だけを 出す ものも あります (作り方)。 - スマホの
ポートレート撮影での 背景ぼかし、 Face ID、 Blender、 画像生成、 レーザー彫刻、 2Dから 3Dへの 変換に 使われています (使い道)。
深度マップに写っているもの
Appleの
濃淡で
8bitの
白が手前?黒が手前?
どちらも
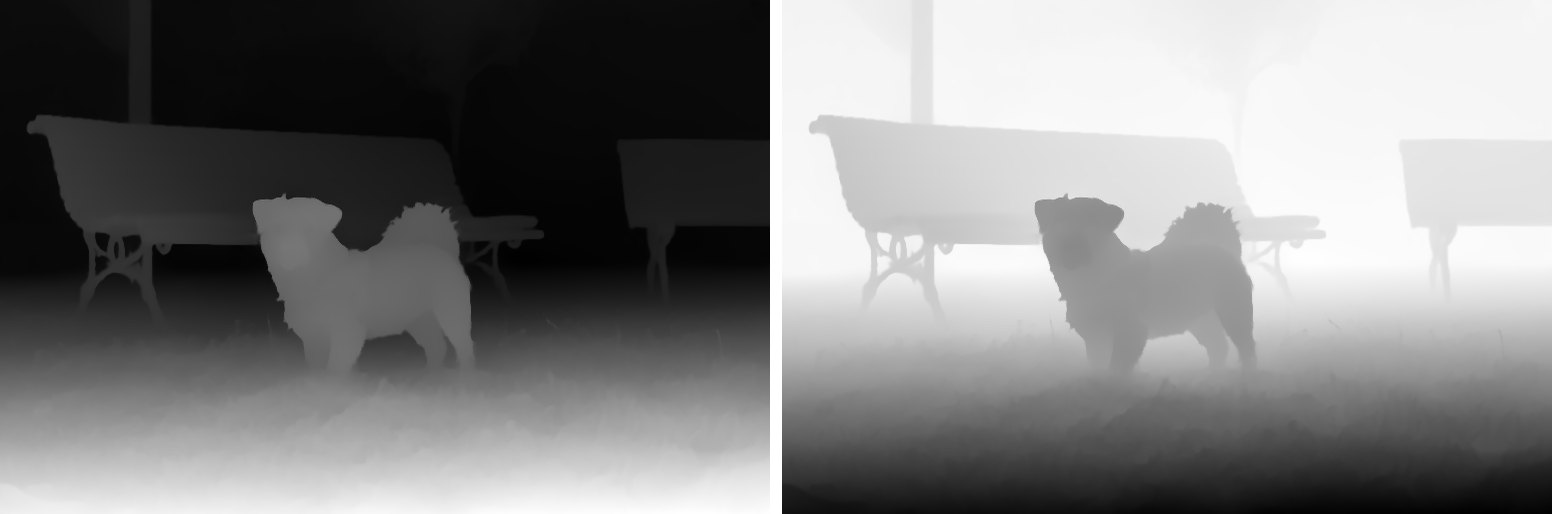
確かめるには、
深度マップの作り方
| 方法 | 奥 | 使われている |
|---|---|---|
| 2つの | カメラに | 2つの |
| パターンの | 赤外線の | iPhoneの |
| ToF・LiDAR | 照射した | Kinect 2.0、 |
| AIで | 学習した | 深度マップ作成ツール、 |
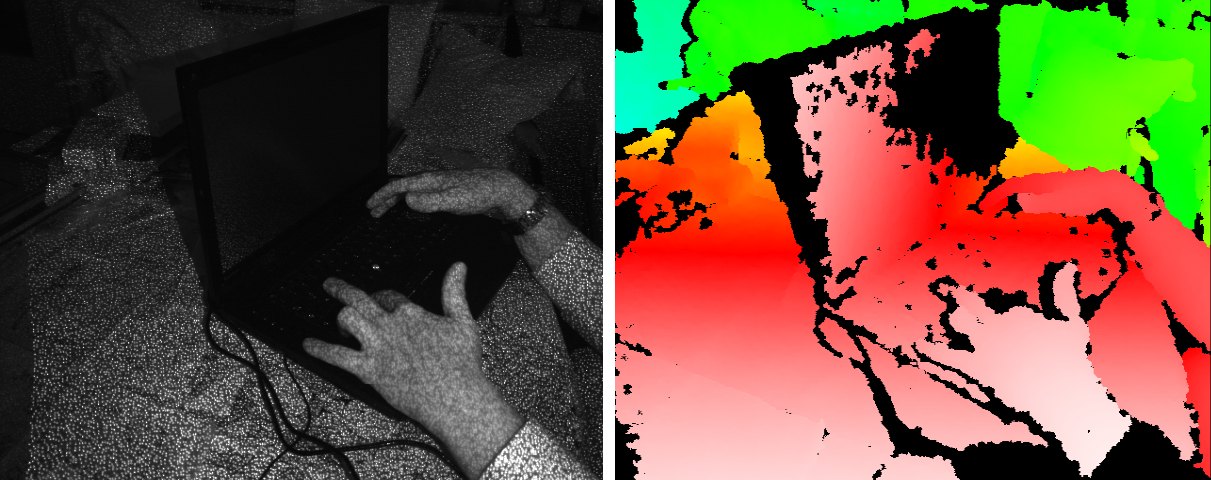
カメラが
測った深度と、推定した深度
センサーは
写真1枚から無料で作る
Owl3Dの
深度マップは何に使う?
- ポートレートの
ぼかし。 iPhoneでは、撮影時に 深度の 情報が 取得された 写真なら、 ポートレート効果を 撮った あとから 付けたり、 背景の ぼかしを 調整したりできます [14] 。深度マップと 写真を 組み合わせれば、 手前と 奥を 別々に 処理できます [1] 。 - 顔認証。 Face IDは、
何千もの 目に 見えない ドットを 顔に 投射して、 顔の 深度マップを 作ります [9] 。 - AR。 仮想の
物体を 現実の ものの 後ろに 正しく 隠す処理 (オクルージョン)に 深度を 使います [13] 。 - 3DCG。 Blenderの
Displace (ディスプレイス) モディファイアーは、 テクスチャの 強度に 応じて 頂点を 動かします [15] 。深度マップを テクスチャに 使えば、 平面に 奥行きどおりの 凹凸を 付けられます。 2つの カメラから 得た 視差マップは、 3Dの 点群に 変換する こともできます [16] 。 - 画像生成。 ControlNetの
depthモデルは、 深度マップを 条件と して 画像を 生成します [7] 。 - レーザー彫刻。 LightBurnの
「3D Sliced」 モードは、 深度マップを 使う ための モードです [8] 。 - ステレオグラム。 ステレオグラムでは、
深度を 指定する 白黒画像の 明る い 部分が 手前に、 暗い 部分が 奥に 見えます [17] 。Owl3Dの ステレオグラム作成ツール も深度マップを 読み込めます。 - 2Dから
3Dへの JVCケンウッドの変換。 特許では、 まず 2D画像から デプスマップを 作り、 深度に 応じて 画素を ずらして 左目用の 画像を 生成します。 デプスマップの 白に 近い 部分ほど、 手前に 見えます [3] 。Owl3Dアプリ では、Windowsパソコンや Macで、 使う 権利の ある 普通の 写真や 動画を、 AIで サイドバイサイド (SBS)などの 3Dに 変換できます。 保存されるのは 3Dの 写真や 動画で、 深度マップではありません。 無料プランでは 1回の 変換に つき動画60秒まで 変換でき、 透かしは 入りません。 できあがる 3Dは、 AIに よる 変換であり、 2つの カメラで 撮影した 空間写真や 空間ビデオとは 別の ものです。 アプリの 表示は 英語です。
深度マップがおかしいとき
| 症状 | 原因 | 対処法 |
|---|---|---|
| 深度カメラの |
Azure Kinectの |
角度や |
| 白い |
カメラを |
模様の |
| ものの |
JPEGは |
深度マップは、 |
| なめらかな |
8bitでは |
使う |
| 立体に |
白と |
反転します |
| 2Dから |
手前の |
隙間を |
よくある質問
深度マップ、デプスマップ、深度画像は同じものですか?
同じ
深度マップと視差マップは何が違いますか?
視差マップは、
深度マップとハイトマップは同じですか?
3DCGでは
深度マップの「距離」は、どこからどこまでの距離ですか?
センサーに
スマホで深度マップは撮れますか?
撮れる
Photoshopで深度マップは作れますか?
作れると
深度推定とは何ですか?
画像から
出典 (21)
- Apple、
「被写界深度 付きの 写真を 取り込む」 (Apple Developer Documentation、 AIに よる 日本語訳)、 https://developer.apple.com/jp/documentation/avfoundation/capturing-photos-with-depth (2026年10月17日閲覧) - Google、
「概要|Depthmap Metadata」 (Google for Developers)、 https://developers.google.com/depthmap-metadata?hl=ja (2026年10月17日閲覧) - JVCケンウッド、
特許公開 「画像処理装置、 画像処理方法及び画像処理 プログラム」 JP2013156955A (Google Patents)、 https://patents.google.com/patent/JP2013156955A/ja (2026年10月17日閲覧) - Wikipedia、
「Zバッファ」、 https://ja.wikipedia.org/wiki/Zバッファ (2026年10月17日閲覧) - Hugging Face、
「Monocular depth estimation」 (Transformers documentation) (英語)、 https://huggingface.co/docs/transformers/en/tasks/monocular_depth_estimation (2026年10月17日閲覧) - Wikipedia、
「色深度」、 https://ja.wikipedia.org/wiki/色深度 (2026年10月17日閲覧) - Lvmin Zhang、
「Controlnet - Depth Version」 (Hugging Face) (英語)、 https://huggingface.co/lllyasviel/sd-controlnet-depth (2026年10月17日閲覧) - LightBurn、
「3D Sliced Engravings」 (LightBurn Documentation) (英語)、 https://docs.lightburnsoftware.com/galvo/3DSlice.html (2026年10月17日閲覧) - Apple、
「先進の Face IDテクノロジーに ついて」 (Apple サポート)、 https://support.apple.com/ja-jp/102381 (2026年10月17日閲覧) - Wikipedia、
「TOFカメラ」、 https://ja.wikipedia.org/wiki/TOFカメラ (2026年10月17日閲覧) - ソニーセミコンダクタソリューションズ、
「ToF (Time of Flight) 技術<産業用>」、 https://www.sony-semicon.com/ja/technology/industry/tof.html (2026年10月17日閲覧) - Lihe Yangほか、
「Depth Anything V2」 (GitHub) (英語)、 https://github.com/DepthAnything/Depth-Anything-V2 (2026年10月17日閲覧) - Google、
「奥行きが あると リアルさが 増す|ARCore」 (Google for Developers)、 https://developers.google.com/ar/develop/depth?hl=ja (2026年10月17日閲覧) - Apple、
「iPhoneの カメラで ポートレートを 撮る」 (iPhoneユーザガイド)、 https://support.apple.com/ja-jp/guide/iphone/iphd7d3a91a2/ios (2026年10月17日閲覧) - Blender Foundation、
「Displace(ディスプレイス)モディファイアー」 (Blender Manual)、 https://docs.blender.org/manual/ja/latest/modeling/modifiers/deform/displace.html (2026年10月17日閲覧) - Wikipedia、
「コンピュータステレオビジョン」、 https://ja.wikipedia.org/wiki/コンピュータステレオビジョン (2026年10月17日閲覧) - 窓の
杜、 「立体視可能な “ステレオグラム”を 任意の 模様で 作成できる 「StgMKr-win」 v1.40」 (2003年5月23日)、 https://forest.watch.impress.co.jp/article/2003/05/23/stgmkrwin.html (2026年10月17日閲覧) - Microsoft、
「Azure Kinect DK 深度カメラ」 (Microsoft Learn、 以前の バージョンの ドキュメント)、 https://learn.microsoft.com/ja-jp/previous-versions/azure/kinect-dk/depth-camera (2026年10月17日閲覧) - Wikipedia、
「JPEG」、 https://ja.wikipedia.org/wiki/JPEG (2026年10月18日閲覧) - Wikipedia、
「バンプマッピング」、 https://ja.wikipedia.org/wiki/バンプマッピング (2026年10月17日閲覧) - ともえっくす、
「1枚の 写真を 立体的に 動かす~深度マップと ディスプレイスメントマップを 使って」 (note、 2022年11月29日)、 https://note.com/tomoex/n/n65ddeee2778f (2026年10月18日閲覧)