뎁스맵(depth map)이란? 흰색·검은색의 뜻, 만드는 방법, 쓰임새
조사 방법: Owl3D가 공개된 자료를 바탕으로 작성했으며, 출처 21건은 글 끝에 정리했습니다.
간단히 말하면
뎁스맵(depth map, 깊이 맵)은 각 픽셀에 색 대신 카메라에서 그 지점까지의 거리를 담은 이미지입니다[1][2]. 보통 흑백 명암으로 나타내는데, 가까운 곳을 어둡게 표시하기도 하고 밝게 표시하기도 합니다[1][4]. 만드는 방법은 크게 세 가지입니다. 센서로 거리를 직접 재는 방법, 두 카메라로 찍은 사진의 차이로 계산하는 방법, AI가 사진 한 장을 보고 추정하는 방법입니다[3][6]. 가지고 있는 사진으로 직접 만들어 보려면 브라우저에서 바로 쓸 수 있는 무료 뎁스맵 만들기 도구를 써 보세요. 이 글은 영상을 3D로 변환하는 Owl3D 앱과 무료 뎁스맵 만들기 도구를 개발하는 Owl3D가 작성했습니다.
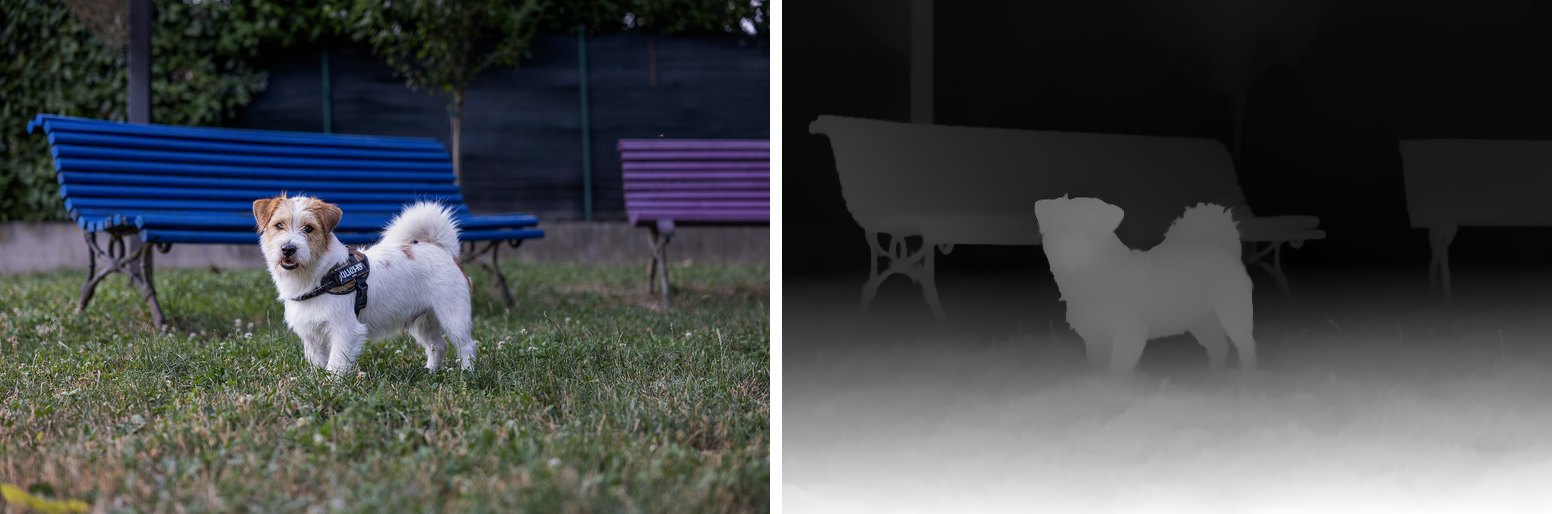
왼쪽: 사진. 오른쪽: 그 사진의 뎁스맵(가까운 곳이 흰색). Owl3D의 뎁스맵 만들기 도구로 만들었습니다. 사진: Marco Del Torchio 95, CC0, Wikimedia Commons
핵심 정리
- 뎁스맵의 밝기는 빛의 세기가 아니라 거리를 나타냅니다. 그래서 흑백 사진과는 다릅니다(뎁스맵에 담긴 것).
- 휴대폰의 뎁스 카메라, ToF, 라이다는 뎁스맵을 만드는 센서입니다. 인물 사진의 배경 흐림, 얼굴 인식, AR에 쓰입니다(휴대폰의 뎁스 카메라).
- 센서는 실제 거리를 잽니다. 반면 사진 한 장으로 뎁스맵을 만드는 AI 모델 중에는 무엇이 더 가까운지만 나타내고 미터 단위의 실제 거리는 담지 않는 모델이 있습니다(만드는 방법).
- 흰색이 가까운 곳인지 검은색이 가까운 곳인지는 프로그램마다 다릅니다. 쓰는 프로그램이 원하는 방향과 반대라면 뎁스맵을 반전하세요(흰색과 검은색).
뎁스맵에는 무엇이 담겨 있나요?
한국어 위키백과는 깊이 지도(깊이 맵)를 보는 위치(관찰 시점)에서 물체 표면까지의 거리와 관련된 정보가 담긴 영상(이미지)이라고 설명합니다[1]. Google의 ARCore 문서도 깊이 이미지의 각 픽셀이 카메라에서 장면의 그 지점까지 떨어진 거리를 나타낸다고 설명합니다[2]. 같은 것을 깊이 맵, 깊이 지도, 깊이 이미지라고도 부르고, Apple 한국어 페이지는 '심도 맵'이라고 씁니다[7].
뎁스맵은 회색으로 보이지만 흑백 사진이 아닙니다. 흑백 사진의 회색은 빛의 밝기를 나타내므로 검은 옷이나 그림자가 어둡게 찍힙니다. 뎁스맵의 회색은 거리를 나타내므로 물체의 색이나 그림자와 상관이 없습니다. 흑백 사진을 그대로 입체 효과나 각인에 쓰면 모양이 이상하게 나오는 것도 이 때문입니다.
회색이 몇 단계인지도 중요합니다. 8비트 뎁스맵은 거리를 256단계까지만 나타낼 수 있습니다[5]. 16비트라면 65,536단계입니다. 회색 대신 거리마다 색을 칠해 보여 주기도 합니다. ARCore 문서의 예시 그림에서는 카메라에 가까운 곳이 빨간색, 먼 곳이 파란색입니다[2].
뎁스맵은 어떻게 만드나요?
| 방법 | 깊이를 구하는 원리 | 쓰이는 곳 |
|---|---|---|
| 스테레오(카메라 두 대) | 카메라에 가까운 것일수록 두 사진 사이에서 더 많이 어긋납니다. 이 차이(시차)로 거리를 계산합니다[3] | 후면 듀얼 카메라가 있는 iPhone[3] |
| 패턴 투사(구조광) | 눈에 보이지 않는 적외선 점 무늬를 쏘고, 그 무늬가 물체 표면에서 일그러지는 정도로 거리를 계산합니다[3][8] | iPhone의 Face ID[7], 키넥트[8] |
| ToF·라이다 | 빛을 쏘아 반사되어 돌아오기까지 걸리는 시간으로 거리를 잽니다[9][19] | ToF 센서가 있는 휴대폰[2], 라이다가 있는 iPhone[3] |
| AI 추정(사진 한 장) | AI 모델이 사진 한 장에서 물체까지의 거리를 추정합니다[6] | 뎁스맵 만들기 도구, 2D를 3D로 변환하는 프로그램 |
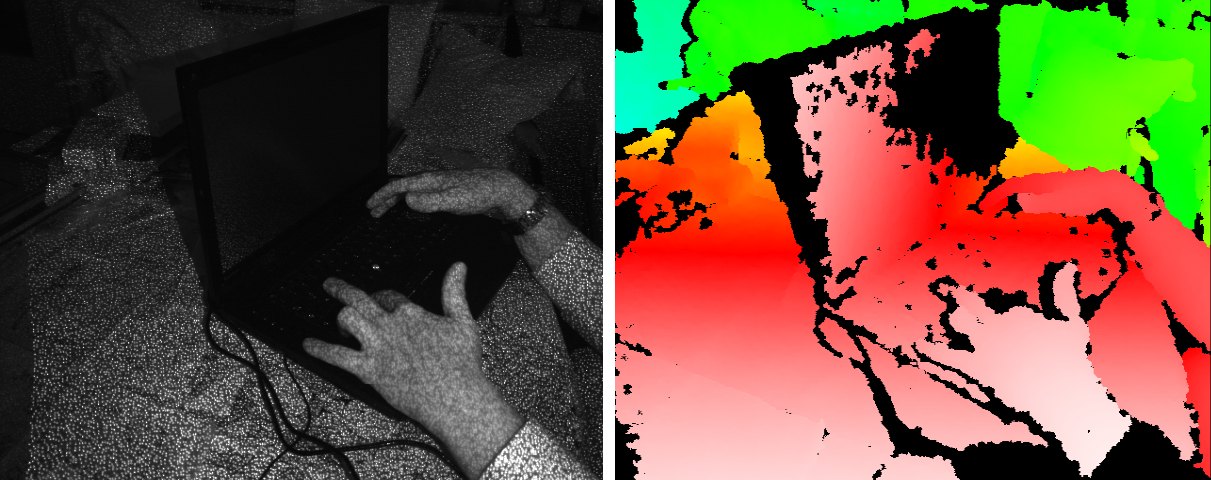
카메라가 하나여도 거리를 추정할 수 있습니다. Google의 ARCore는 사용자가 휴대폰을 움직이는 동안 여러 각도에서 찍은 이미지를 비교해 픽셀마다 거리를 추정합니다[2].
센서로 잰 깊이와 AI가 추정한 깊이는 무엇이 다른가요?
센서는 실제 거리를 잴 수 있습니다. Apple에 따르면 iPhone의 TrueDepth 카메라는 깊이를 미터 단위의 거리로 직접 측정할 수 있습니다[3]. 반면 사진 한 장으로 뎁스맵을 만드는 AI 모델 중에는 상대 깊이만 추정하는 모델이 있습니다. 상대 깊이는 무엇이 앞에 있고 무엇이 뒤에 있는지, 즉 앞뒤 순서만 나타낼 뿐 실제 거리는 담지 않습니다[10]. 아래의 무료 도구가 쓰는 Depth Anything V2도 상대 깊이를 추정하는 모델이며, 실제 거리를 추정하는 모델은 따로 있습니다[10][11]. 배경 흐림, 3D 효과, 각인, 이미지 생성에는 상대 깊이로 충분하지만, 길이를 재려면 센서나 실제 거리를 추정하는 모델이 필요합니다.
휴대폰의 뎁스 카메라, ToF, 라이다는 무엇을 하나요?
뎁스 카메라(심도 카메라)는 거리를 재는 카메라를 두루 부르는 말이고, ToF와 라이다는 그중 빛이 돌아오는 시간으로 각 지점의 거리를 재는 방식입니다[9][19]. 휴대폰에서는 주로 이런 일에 쓰입니다.
- 인물 사진의 배경 흐림. iPhone에서는 인물 사진 모드로 찍은 사진의 심도 효과를 촬영 후에도 사진 앱에서 바꾸거나 조절할 수 있습니다[12].
- 얼굴 인식. Face ID는 TrueDepth 카메라로 수천 개의 보이지 않는 점을 비춰 얼굴의 심도 맵을 만듭니다[7].
- AR. 가상 물체가 실제 물체 뒤에 있을 때 자연스럽게 가려지도록 보여 주는 데 깊이 정보를 씁니다[2].
뎁스 카메라가 없는 휴대폰이라도 ARCore의 깊이 기능(Depth API)을 지원하면, 사용자가 휴대폰을 움직이는 동안 기기가 깊이를 추정할 수 있습니다[2]. 뎁스 카메라는 거리를 기록할 뿐, 양쪽 눈에 따로 보여 줄 영상 두 개를 찍지는 않습니다. 그래서 뎁스 카메라만으로는 3D 영상을 찍을 수 없습니다. 3D 영상의 원리는 3D 입체 영상 보는 법에서 설명합니다.
흰색이 가까운 곳일까, 검은색이 가까운 곳일까?
둘 다 쓰입니다. 한국어 위키백과의 예시 그림에서는 가까울수록 어둡습니다[1]. 반대로 ComfyUI 문서는 밝은 영역이 더 가까운 객체를, 어두운 영역이 더 먼 객체를 나타낸다고 설명합니다[4]. 이미지 생성에 쓰는 ControlNet의 깊이 모델도 흰색이 가깝고 검은색이 먼 이미지로 학습했습니다[13].
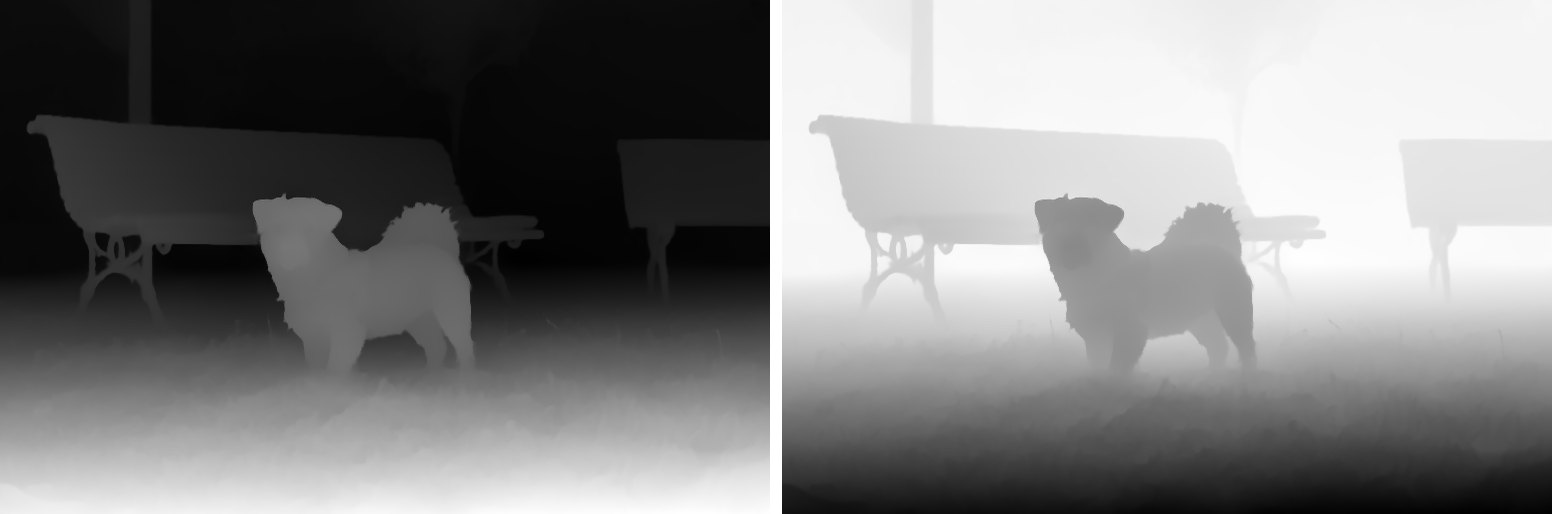
확인하려면 확실히 가까이 있는 부분(사진 아래쪽의 바닥이나 땅 등)이 무슨 색인지 보세요. 쓰는 프로그램이 원하는 방향과 반대라면 뎁스맵을 반전하세요. 예를 들어 레이저 각인 프로그램 LightBurn의 '3D Sliced' 모드는 어두운 부분일수록 깊게 새기고, 'Negative Image'를 켜면 밝기가 반대로 바뀝니다[14]. 입체로 만들었더니 튀어나와야 할 앞부분이 들어가 보이거나, 남겨야 할 부분이 깊이 새겨졌다면 방향이 반대인 것입니다.
사진 한 장으로 뎁스맵을 무료로 만들기
Owl3D의 뎁스맵 만들기 도구에서는 사진을 고르기만 하면 뎁스맵이 만들어집니다. AI 모델(Depth Anything V2 Small)이 브라우저 안에서 깊이를 계산하므로 사진은 업로드되지 않습니다. 가까운 곳을 흰색으로 할지 검은색으로 할지, PNG를 8비트로 할지 16비트로 할지 고를 수 있습니다. 내려받은 파일에는 뎁스맵 아래에 'made with owl3d.com'이 들어간 띠가 붙습니다. 띠 때문에 이미지 크기가 사진과 달라지므로, 사진과 같은 크기가 필요한 프로그램에 넣을 때는 띠를 잘라 내세요.
결과는 3D 모델이 아니라 흑백 이미지 한 장입니다. 3D 모델이나 3D 사진, 3D 영상을 만들 때 쓰는 재료입니다.
뎁스맵은 어디에 쓰나요?
- 3D 그래픽. Blender의 Displace 모디파이어는 텍스처의 밝기에 따라 메시의 꼭짓점을 움직입니다[15]. 뎁스맵을 텍스처로 쓰면 평면에 깊이에 따라 굴곡이 생깁니다.
- 이미지 생성. Depth ControlNet은 깊이 맵 정보를 이해하고 활용하도록 훈련된 모델로, 생성되는 이미지가 깊이 맵이 정한 공간 구조를 따르게 합니다[4].
- 레이저 각인. LightBurn에는 뎁스맵으로 입체 각인을 하는 '3D Sliced' 모드가 있습니다[14].
- 매직아이. 매직아이(오토스테레오그램)를 만들 때 뎁스맵이 거리 정보로 쓰입니다[5]. Owl3D의 매직아이 만들기 도구에서도 뎁스맵을 불러와 쓸 수 있습니다.
- 2D를 3D로 변환. 반자동 입체 변환 방법 대부분이 뎁스맵을 씁니다. 이런 방법은 원본 사진과 뎁스맵으로 왼쪽 눈과 오른쪽 눈에 보여 줄 이미지를 만듭니다[16]. 국내 연구에서도 깊이 맵의 상세도를 달리해 2D를 3D로 변환한 영상을 만들어 입체감을 비교했습니다[17]. Owl3D 앱은 Windows와 Mac에서 AI로 2D 사진과 동영상을 입체 3D로 바꿔 주며, 저장되는 것은 뎁스맵이 아니라 3D 결과물입니다. 무료 플랜에서는 한 번에 동영상을 60초까지 변환할 수 있으며, 워터마크는 붙지 않습니다. 변환 결과는 AI가 변환한 3D 영상이며, 영상 제작사가 만든 3D 버전이 아닙니다. 앱 화면은 영어로 표시됩니다.
관련 글: 2D 영상을 3D로 변환하는 방법, 3D 입체 영상 보는 법
뎁스맵이 이상하게 나올 때
| 증상 | 원인 | 해결 방법 |
|---|---|---|
| 뎁스 카메라로 찍은 뎁스맵에 검은 구멍이 있음 | 어둡거나, 반짝이거나, 빛을 잘 반사하거나, 투명한 물체는 광학 센서로 거리를 재기 어렵습니다[18] | 조명이나 각도를 바꾸거나, 이미지 편집기로 빈 곳을 메웁니다 |
| 유리나 거울에서 깊이가 이상함 | 뎁스맵은 픽셀마다 가장 앞에 있는 면 하나의 거리만 담기 때문에, 유리 너머나 거울 속은 나타내지 못합니다[5] | 필요한 곳만 손으로 고칩니다 |
| 하얀 벽처럼 무늬가 없는 면에서 깊이가 틀림 | 카메라를 움직여 깊이를 추정하는 방식은 특징이 거의 없는 면에서 부정확합니다[2] | 무늬가 있는 곳을 함께 찍거나 다른 방법을 씁니다 |
| 매끄러운 경사가 계단처럼 나옴 | 8비트는 거리를 256단계로만 나타냅니다[5] | 쓰는 프로그램이 지원하면 16비트로 저장합니다 |
자주 묻는 질문
뎁스맵과 깊이 맵은 같은 말인가요?
네. 뎁스맵, 깊이 맵, 깊이 지도는 모두 영어 depth map을 가리키는 같은 말입니다[1]. Apple은 '심도 맵'이라고 씁니다[7].
뎁스 카메라와 ToF 카메라는 다른 건가요?
ToF 카메라는 뎁스 카메라의 한 종류로, 빛이 돌아오는 시간을 기준으로 이미지의 각 지점에서 카메라와 피사체 사이의 거리를 잽니다[19]. 뎁스 카메라에는 ToF 말고도 스테레오(카메라 두 대)나 패턴 투사 방식이 있습니다(만드는 방법). iPhone은 기종에 따라 듀얼 카메라, TrueDepth 카메라, 라이다로 깊이를 얻습니다[3].
뎁스맵과 시차 맵(disparity map)은 어떻게 다른가요?
시차 맵은 두 사진에서 같은 점이 가로로 얼마나 어긋나는지를 기록합니다[20]. 가까운 것일수록 더 많이 어긋나므로[3], 시차 값은 거리와 반대로 가까울수록 커집니다. 뎁스맵은 거리를, 시차 맵은 어긋난 정도를 담는다는 점이 다릅니다. iPhone이 듀얼 카메라로 얻는 깊이 데이터도 실제로는 시차이며, 단위는 미터의 역수(1/m)입니다[3].
뎁스맵과 하이트맵은 같은 건가요?
3D 그래픽에서는 서로 다릅니다. 뎁스맵은 보는 위치로부터의 거리를 기록합니다. 하이트맵(높이 맵)은 표면 각 지점의 높이를 담은 것으로, 변위 매핑에서 표면 위 지점들의 실제 위치를 옮기는 데 쓰입니다[21]. 레이저 각인에서는 두 이름을 섞어 써서, LightBurn 문서에도 "depth maps – sometimes called height maps"라고 적혀 있습니다[14].
휴대폰으로 뎁스맵을 찍을 수 있나요?
기종에 따라 다릅니다. iPhone은 후면 듀얼 카메라나 전면 TrueDepth 카메라로 깊이 정보를 기록할 수 있습니다[3]. 일부 Android 휴대폰에는 ToF 센서가 있고, ARCore의 깊이 기능(Depth API)을 지원하는 기기는 휴대폰을 움직이는 동안 깊이를 추정할 수 있습니다[2]. 이미 찍은 사진으로도 뎁스맵 만들기 도구 같은 AI 도구를 써서 뎁스맵을 만들 수 있습니다.
출처 (21)
- 위키백과 한국어판, "깊이 지도", https://ko.wikipedia.org/wiki/깊이_지도 (2026년 10월 18일 확인)
- Google for Developers, ARCore "깊이가 생생함을 더해줍니다"(Google의 AI 번역), https://developers.google.com/ar/develop/depth?hl=ko (2026년 10월 18일 확인)
- Apple Developer Documentation, "Capturing photos with depth"(영어), https://developer.apple.com/documentation/avfoundation/capturing-photos-with-depth (2026년 10월 18일 확인)
- ComfyUI 문서, "Depth ControlNet", https://docs.comfy.org/ko/tutorials/controlnet/depth-controlnet (2026년 10월 18일 확인)
- Wikipedia, "Depth map"(영어), https://en.wikipedia.org/wiki/Depth_map (2026년 10월 18일 확인)
- Hugging Face Transformers 문서 한국어판, "단일 영상 기반 깊이 추정", https://huggingface.co/docs/transformers/ko/tasks/monocular_depth_estimation (2026년 10월 18일 확인)
- Apple 지원, "Face ID에 적용된 첨단 기술에 관하여", https://support.apple.com/ko-kr/102381 (2026년 10월 18일 확인)
- 위키백과 한국어판, "키넥트", https://ko.wikipedia.org/wiki/키넥트 (2026년 10월 18일 확인)
- 위키백과 한국어판, "라이다", https://ko.wikipedia.org/wiki/라이다 (2026년 10월 18일 확인)
- Hugging Face Transformers 문서, "Monocular depth estimation"(영어), https://huggingface.co/docs/transformers/en/tasks/monocular_depth_estimation (2026년 10월 18일 확인)
- Lihe Yang, Bingyi Kang, Zilong Huang 외, "Depth Anything V2"(NeurIPS 2024) 코드·모델 페이지, GitHub(영어), https://github.com/DepthAnything/Depth-Anything-V2 (2026년 10월 18일 확인)
- Apple, iPhone 사용 설명서 "iPhone에서 인물 사진 모드의 사진 편집하기", https://support.apple.com/ko-kr/guide/iphone/iph310a9a220/ios (2026년 10월 18일 확인)
- Lvmin Zhang(lllyasviel), "Controlnet - Depth Version" 모델 카드, Hugging Face(영어), https://huggingface.co/lllyasviel/sd-controlnet-depth (2026년 10월 18일 확인)
- LightBurn 문서, "3D Sliced Engravings"(galvo, 영어), https://docs.lightburnsoftware.com/galvo/3DSlice.html (2026년 10월 18일 확인)
- Blender Manual, "Displace Modifier"(영어), https://docs.blender.org/manual/ko/latest/modeling/modifiers/deform/displace.html (2026년 10월 18일 확인)
- Wikipedia, "2D to 3D conversion"(영어), https://en.wikipedia.org/wiki/2D_to_3D_conversion (2026년 10월 18일 확인)
- 이원재, 최유주, 이주환, "깊이맵의 상세도와 주피사체의 깊이 변화에 따른 3D 이미지의 입체효과", 감성과학 16권 1호(2013년 3월), 한국감성과학회, https://db.koreascholar.com/Article/Detail/246810 (2026년 10월 18일 확인, 초록)
- 위키백과 한국어판, "3차원 스캐닝", https://ko.wikipedia.org/wiki/3차원_스캐닝 (2026년 10월 18일 확인)
- 위키백과 한국어판, "ToF 카메라", https://ko.wikipedia.org/wiki/ToF_카메라 (2026년 10월 18일 확인)
- Wikipedia, "Computer stereo vision"(영어), https://en.wikipedia.org/wiki/Computer_stereo_vision (2026년 10월 18일 확인)
- 위키백과 한국어판, "변위 매핑", https://ko.wikipedia.org/wiki/변위_매핑 (2026년 10월 18일 확인)