Depth map (carte de profondeur) : définition, création et usages
Notre méthode : un article rédigé par Owl3D à partir de sources publiées, dont la liste complète (19) figure en fin d’article.
En bref
Une depth map, ou carte de profondeur, est une image en niveaux de gris dont chaque pixel indique à quelle distance se trouve la partie de la scène qu’il représente, et non sa couleur [1][2]. Selon le logiciel, le premier plan est blanc ou noir [3][4]. On l’obtient avec deux caméras, avec un capteur de profondeur ou avec une IA qui l’estime à partir d’une seule photo [2][5]. Pour en créer une à partir de votre photo, utilisez notre générateur gratuit (en anglais) : il fonctionne dans votre navigateur et n’envoie pas l’image. Ce guide a été rédigé par Owl3D, éditeur de ce générateur et d’un logiciel de conversion 3D.
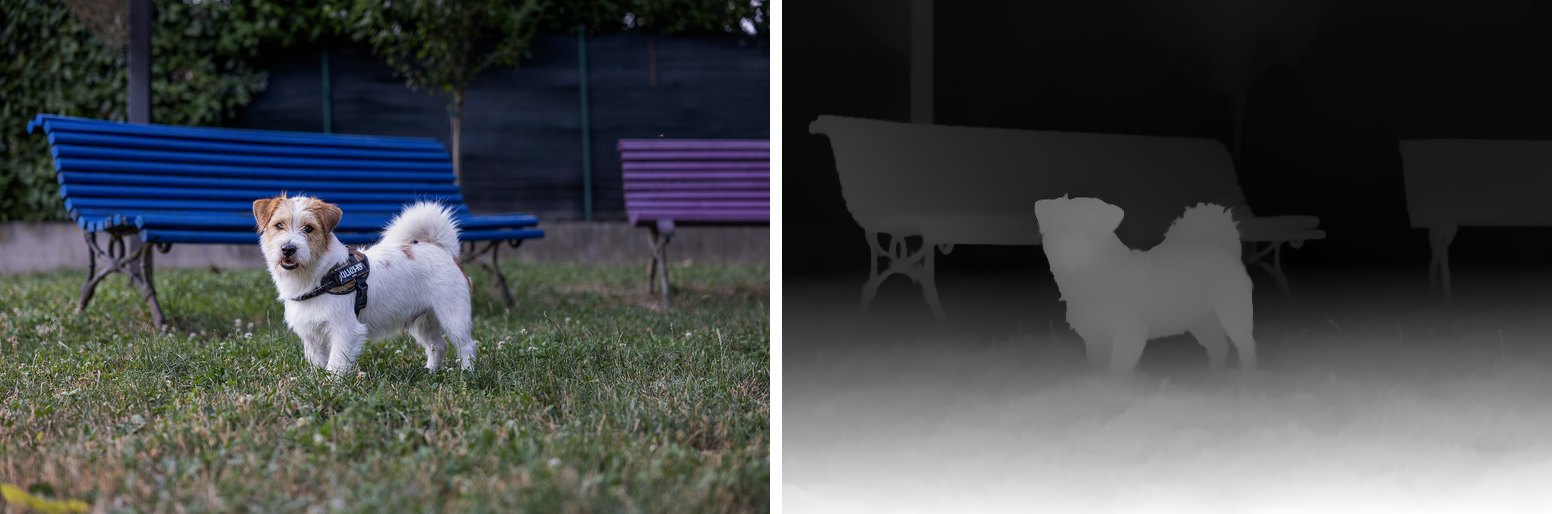
À gauche, la photo ; à droite, sa depth map, créée avec notre générateur de depth map (en anglais), premier plan en blanc. Photo : Marco Del Torchio 95, CC0, via Wikimedia Commons.
À retenir
- Les gris d’une depth map représentent des distances, pas une luminosité : ce n’est pas une photo en noir et blanc. Voir la définition.
- Blanc devant ou noir devant : cela dépend du logiciel qui lira la carte ; au besoin, inversez-la. Voir blanc ou noir.
- Une caméra de profondeur peut mesurer des distances ; une IA de profondeur relative indique seulement ce qui est plus près ou plus loin. Voir comment on l’obtient.
- Flou d’arrière-plan, Face ID, étalonnage dans DaVinci Resolve, Blender, gravure laser, stéréogrammes, conversion 2D-3D : voir les usages.
- Créez une depth map à partir de votre photo, gratuitement et sans l’envoyer : voir le générateur.
Qu’est-ce qu’une depth map ?
Le Stéréo-Club Français la définit ainsi : « Système de représentation des niveaux de profondeur d'une image. » [1] La documentation d’Apple pour les développeurs (en anglais) précise qu’au lieu d’une couleur, chaque pixel indique la distance entre l’appareil et cette partie de l’image, soit en valeur absolue, soit par rapport aux autres pixels [2]. En image de synthèse, on parle aussi de Z-buffer ou de « tampon de profondeur » [6] ; le Z désigne l’axe de visée de la caméra [3].
Les distances sont affichées en gris, mais une depth map n’est pas une photo en noir et blanc. Dans une photo, un pull noir est sombre à cause de sa couleur, une ombre l’est parce qu’elle est peu éclairée ; dans une carte de profondeur, seule compte la distance de chaque point. Une photo simplement passée en niveaux de gris n’est donc pas une carte de profondeur : le pull noir y aurait le même gris qu’il soit près ou loin.
Le nombre de nuances compte aussi. Une image en niveaux de gris codée sur un octet par pixel en a 256 [7] : une depth map 8 bits ne peut donc représenter que 256 distances différentes [3]. En 16 bits, on passe à 65 536 profondeurs distinctes [6].
Créer une depth map à partir de votre photo
Notre générateur de depth map, gratuit, utilise le modèle d’IA Depth Anything V2 Small [8] et fonctionne dans votre navigateur : la photo reste sur votre appareil. Vous choisissez un premier plan blanc ou noir, et un fichier PNG 8 ou 16 bits. L’outil est en anglais ; sa page détaille aussi les réglages pour la gravure laser, la CNC, Blender et ControlNet.
Blanc devant ou noir devant ?
Les deux existent. Le glossaire du Stéréo-Club Français indique « clair = en avant, sombre = en arrière » [1] ; le modèle ControlNet de génération d’images a été entraîné avec des cartes où le blanc correspond aux zones proches [4]. À l’inverse, l’exemple de Wikipédia (en anglais) représente les surfaces proches en plus sombre [3]. Le club résume : « Pour certaines application l'arrière-plan est noir et l'avant-plan est blanc, pour d'autres c'est l'inverse ! » [9]
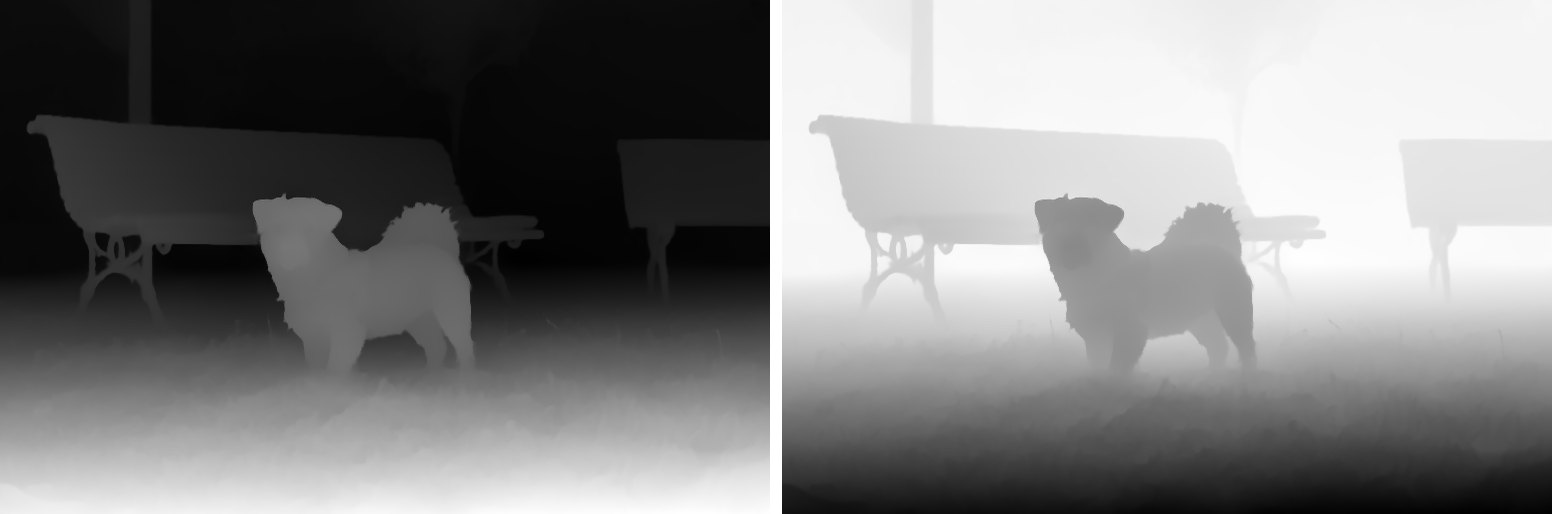
Pour vérifier une carte, regardez un objet que vous savez proche. S’il est sombre alors que votre logiciel attend un premier plan blanc (ou l’inverse), inversez la carte : dans StereoPhoto Maker, la commande s’appelle « Reverse Depth map » [9] ; dans LightBurn, « Negative Image » [10]. Un relief qui se creuse au lieu de ressortir trahit le même problème.
Comment obtient-on une carte de profondeur ?
| Méthode | Principe | Où vous la rencontrez | Limite |
|---|---|---|---|
| Deux caméras | Les objets proches se décalent davantage d’une image à l’autre ; ce décalage, la disparité, donne les distances relatives [2] | iPhone à double caméra [2] ; StereoPhoto Maker, qui crée une carte à partir d’un couple stéréo [9] | Selon Apple, la valeur d’un point isolé n’est pas une estimation fiable de la distance réelle [2] |
| Lumière structurée | Un motif de points invisibles est projeté sur la scène, puis analysé [11] | Face ID projette et analyse « des milliers de points invisibles, afin de créer une carte de profondeur » [11] | Non précisé dans nos sources |
| Temps de vol | La caméra mesure le temps que met un éclair de lumière pour effectuer le trajet entre l’objet et la caméra, pixel par pixel [12] | Caméras ToF (temps de vol) [12] | Gênée par la lumière directe du soleil [12] |
| IA à partir d’une photo | Un modèle d’IA estime la profondeur d’une seule image 2D, sans capteur [5] | Générateurs en ligne, logiciels de conversion 2D-3D [13] | Un modèle de profondeur relative indique ce qui est devant ou derrière, pas des distances en mètres [14] |
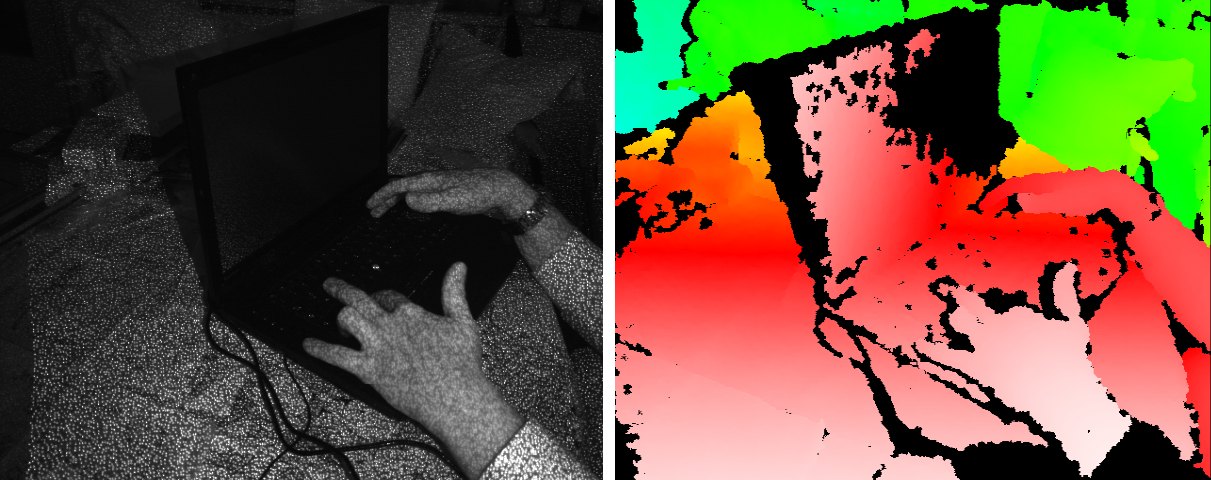
Mesurée ou estimée ? La caméra TrueDepth de l’iPhone peut mesurer la profondeur directement, en mètres [2]. Parmi les modèles qui partent d’une seule photo, ceux de profondeur relative, comme Depth Anything V2, indiquent quelles parties de la scène sont plus proches ou plus éloignées, sans les distances réelles [14]. D’autres estiment des distances absolues : selon Futura-Sciences, Depth Pro d’Apple crée une carte de profondeur à partir d’une image 2D « sans capteur de profondeur » et estime la distance des objets « en échelle absolue » [5]. Pour un effet d’image, des valeurs relatives peuvent suffire : selon Apple, les écarts entre les points d’une carte issue de la double caméra sont assez fiables les uns par rapport aux autres pour des effets fondés sur la profondeur [2].
À quoi sert une depth map ?
- Photo. Avec une carte de profondeur, un logiciel peut traiter différemment le premier plan et l’arrière-plan, comme le fait le mode Portrait de l’iPhone ; si la profondeur est enregistrée à part, l’effet peut être modifié longtemps après la prise de vue [2].
- Déverrouiller un téléphone. Face ID transforme la carte de profondeur et l’image infrarouge de votre visage en une représentation mathématique, comparée aux données enregistrées [11].
- Montage et étalonnage vidéo. Blackmagic Design présente l’effet Depth Map de DaVinci Resolve 18 comme un moyen de générer une carte de disparité 3D d’une scène « pour étalonner rapidement l’avant-plan séparément de l’arrière-plan » [15].
- 3D et rendu. Dans Blender, le modificateur Displace « déplace des sommets dans un maillage en fonction de l’intensité d’une texture » [16] ; avec une carte de profondeur pour texture, une surface plane devient un bas-relief. À l’inverse, Blender peut produire une carte de profondeur d’une scène 3D : la passe Mist donne la distance à la surface visible la plus proche, « cartographiée sur la plage de 0,0 à 1,0 » [17].
- Gravure laser. Selon la documentation de LightBurn pour ses versions 1.6 et antérieures, le mode « 3D Sliced », réservé aux lasers galvo, grave plus profondément les zones sombres que les zones claires [10].
- Génération d’images. ControlNet utilise une carte de profondeur pour guider Stable Diffusion [4].
- Images en relief. Le Stéréo-Club Français cite parmi les usages la conversion d’images 2D en 3D et la création d’autostéréogrammes [1]. Avec StereoPhoto Maker, on peut lire la carte enregistrée par certains téléphones, puis créer un couple stéréo à partir d’une image et de sa carte, ou enregistrer l’image et sa carte en « Facebook 3D Photo (2D+Depth map) » [9]. Notre outil Créer un stéréogramme accepte une carte de profondeur et en fait une image 3D cachée.
Passer d’une photo 2D à une image 3D
Selon Wikipédia (en anglais), la plupart des méthodes semi-automatiques de conversion stéréo utilisent des cartes de profondeur [13] : à partir de l’image et de sa carte, le logiciel calcule une vue pour chaque œil (le principe est expliqué dans notre guide sur la stéréoscopie). Une carte de profondeur ne montre pas ce qui est caché derrière un objet et représente mal les zones semi-transparentes [13].
Si votre but est une photo ou une vidéo en 3D plutôt qu’une carte, le logiciel de conversion 3D d’Owl3D, pour Windows et Mac, convertit par IA des vidéos et des photos 2D en 3D stéréoscopique, sur votre ordinateur. Il enregistre le résultat en 3D, et non une carte de profondeur. Ce n’est pas instantané : vous lui donnez un fichier que vous avez le droit d’utiliser, et la conversion prend du temps. Dans la version gratuite, chaque conversion est limitée à 60 secondes de vidéo, et le résultat ne porte pas de filigrane. Le résultat est une conversion par IA, et non la version 3D du studio. L’application Owl3D est en anglais.
Les produits Owl3DLogiciel Owl3DUne application pour Windows et Mac qui convertit vos vidéos et photos 2D en 3D.Pourquoi ma depth map semble-t-elle fausse ?
| Ce que vous voyez | Pourquoi | Que faire |
|---|---|---|
| Le relief est inversé | Votre logiciel attend l’autre convention [9] | Inversez la carte (voir blanc ou noir) |
| Verre, miroirs ou cheveux mal rendus | Une carte n’enregistre que la première surface vue, une seule distance par pixel [3] | Corrigez à la main là où cela compte |
| Des paliers (effet d’escalier) au lieu de pentes douces | En 8 bits, 256 distances seulement [3] | Enregistrez en 16 bits si votre logiciel l’accepte |
| Distances fausses avec une caméra à temps de vol, en plein soleil | La lumière directe du soleil peut perturber la mesure [12] | Évitez le soleil direct, ou corrigez les zones touchées dans un logiciel de retouche |
Questions fréquentes
Depth map et carte de profondeur, est-ce la même chose ?
Oui. Le glossaire du Stéréo-Club Français donne les deux termes pour la même notion : « carte de profondeur - depth-map » [1]. En image de synthèse, on parle aussi de « tampon de profondeur » ou de Z-buffer [6].
Quelle différence entre une carte de profondeur et une carte de disparité ?
Une carte de disparité contient « l’information sur les correspondances des points entre deux vues d'une même scène » [19] : elle indique de combien chaque point se décale d’une image à l’autre. Les objets proches se décalent davantage [2], donc la disparité augmente quand la distance diminue. Blackmagic Design appelle d’ailleurs « carte de disparité 3D » ce que crée l’effet Depth Map de DaVinci Resolve [15].
L’effet Depth Map de DaVinci Resolve fonctionne-t-il uniquement dans la version Studio ?
Dans l’annonce de DaVinci Resolve 18, Blackmagic Design écrit : « La nouvelle carte de disparité génère des caches de disparité 3D d’une scène dans DaVinci Resolve Studio. » [15] Le communiqué rattache donc cet effet à la version Studio. Nous n’avons pas vérifié ce qu’il en est dans les versions plus récentes. Si vous suivez un tutoriel en anglais avec le logiciel en français, cherchez aussi le nom « carte de disparité » : c’est celui que donne le communiqué en français [15].
Dans DaVinci Resolve, Masque Magique ou Depth Map ?
Les deux isolent une partie de l’image pour l’étalonner, mais pas de la même façon. Selon Blackmagic Design, l’outil de la palette Masque Magique reconnaît des objets (personnes, animaux, véhicules…) et suit leur mouvement [15] ; l’effet Depth Map sépare l’image selon la distance, pour traiter le premier plan séparément de l’arrière-plan [15].
Peut-on faire une photo en relief avec une seule image et sa carte de profondeur ?
Oui. StereoPhoto Maker propose « Create 3D image from 2D+Depth map » pour créer un couple stéréo à partir d’une image et de sa carte [9]. Les zones que le premier plan cachait sur la photo, et qui deviennent visibles sur l’une des deux vues, doivent être complétées, à la main ou par le logiciel [13].
Mon téléphone enregistre-t-il des cartes de profondeur ?
Cela dépend du modèle. Sur les iPhone dotés d’une double caméra arrière ou de la caméra avant TrueDepth, ces caméras peuvent enregistrer des données de profondeur [2], et le Stéréo-Club Français explique comment récupérer la carte enregistrée par certains téléphones [9][18]. Vous pouvez aussi créer après coup la carte de n’importe quelle photo, avec un outil d’IA comme notre générateur.
Sources (19)
- Stéréo-Club Français (image-en-relief.org), « Glossaire ». https://www.image-en-relief.org/stereo/193-glossaire (consulté le 17 octobre 2026)
- Apple Developer, « Capturing photos with depth » (en anglais). https://developer.apple.com/documentation/avfoundation/capturing-photos-with-depth (consulté le 17 octobre 2026)
- Wikipedia, « Depth map » (en anglais). https://en.wikipedia.org/wiki/Depth_map (consulté le 18 octobre 2026)
- Lvmin Zhang (lllyasviel), « Controlnet - Depth Version », Hugging Face (en anglais). https://huggingface.co/lllyasviel/sd-controlnet-depth (consulté le 17 octobre 2026)
- Futura-Sciences, « Cette IA d'Apple peut évaluer la distance des objets à partir d'images en 2D » (13 novembre 2024). https://www.futura-sciences.com/tech/actualites/technologie-cette-ia-apple-peut-evaluer-distance-objets-partir-images-2d-116776/ (consulté le 18 octobre 2026)
- Wikipédia, « Z-buffer ». https://fr.wikipedia.org/wiki/Z-buffer (consulté le 18 octobre 2026)
- Wikipédia, « Niveau de gris ». https://fr.wikipedia.org/wiki/Niveau_de_gris (consulté le 18 octobre 2026)
- Lihe Yang, Bingyi Kang, Zilong Huang et al., « Depth Anything V2 », GitHub (en anglais). https://github.com/DepthAnything/Depth-Anything-V2 (consulté le 17 octobre 2026)
- Stéréo-Club Français (image-en-relief.org), « SPM et carte de profondeur (depth map) ». https://www.image-en-relief.org/stereo/comment-faire/techniques-specifiques/439-spm-et-carte-de-profondeur-depth-map (consulté le 18 octobre 2026)
- LightBurn Documentation, « 3D Sliced Engravings » (en anglais). https://docs.lightburnsoftware.com/galvo/3DSlice.html (consulté le 18 octobre 2026)
- Assistance Apple, « À propos de la technologie avancée Face ID ». https://support.apple.com/fr-fr/102381 (consulté le 18 octobre 2026)
- Wikipédia, « Caméra temps de vol ». https://fr.wikipedia.org/wiki/Cam%C3%A9ra_temps_de_vol (consulté le 18 octobre 2026)
- Wikipedia, « 2D to 3D conversion » (en anglais). https://en.wikipedia.org/wiki/2D_to_3D_conversion (consulté le 18 octobre 2026)
- Hugging Face, « Monocular depth estimation », documentation Transformers (en anglais). https://huggingface.co/docs/transformers/en/tasks/monocular_depth_estimation (consulté le 17 octobre 2026)
- Blackmagic Design, « Blackmagic Design annonce la sortie de DaVinci Resolve 18 » (communiqué du 18 avril 2022). https://www.blackmagicdesign.com/fr/media/release/20220418-01 (consulté le 18 octobre 2026)
- Manuel de Blender, « Modificateur Displace ». https://docs.blender.org/manual/fr/latest/modeling/modifiers/deform/displace.html (consulté le 18 octobre 2026)
- Manuel de Blender, « Passes ». https://docs.blender.org/manual/fr/latest/render/layers/passes.html (consulté le 18 octobre 2026)
- François Lagarde, Stéréo-Club Français (image-en-relief.org), « Carte de profondeur, essais ». https://www.image-en-relief.org/stereo/espace-membres/pages-personnelles/380-carte-de-profondeur-essais (consulté le 18 octobre 2026)
- Wikipédia, « Carte de disparité ». https://fr.wikipedia.org/wiki/Carte_de_disparit%C3%A9 (consulté le 18 octobre 2026)