Depth Map (Tiefenkarte): Was sie ist, wie sie entsteht und wofür man sie braucht
So ist dieser Text entstanden: Owl3D hat ihn auf Grundlage öffentlich zugänglicher Quellen geschrieben, die Quellenliste (20) steht am Ende.
Kurz gesagt
Eine Depth Map, auf Deutsch Tiefenkarte, ist ein Bild, in dem jedes Pixel statt einer Farbe speichert, wie weit der jeweilige Teil der Szene entfernt ist [1][2]. Meist siehst du sie in Graustufen: Nahes und Fernes liegen an entgegengesetzten Enden der Skala; ob Nahes weiß oder schwarz ist, legt das jeweilige Programm fest [2][3]. Depth Maps entstehen mit Tiefensensoren, mit zwei Kameras nebeneinander oder mit einer KI, die die Tiefe aus einem einzigen Foto schätzt [1][4]. Eine Depth Map aus deinem eigenen Foto erstellst du kostenlos im Browser mit unserem Werkzeug Depth Map erstellen. Die Programme anderer Anbieter beschreiben wir nach deren eigenen Angaben. Dieser Ratgeber stammt von Owl3D, dem Entwickler der Owl3D-App zum Umwandeln von Videos und Fotos.
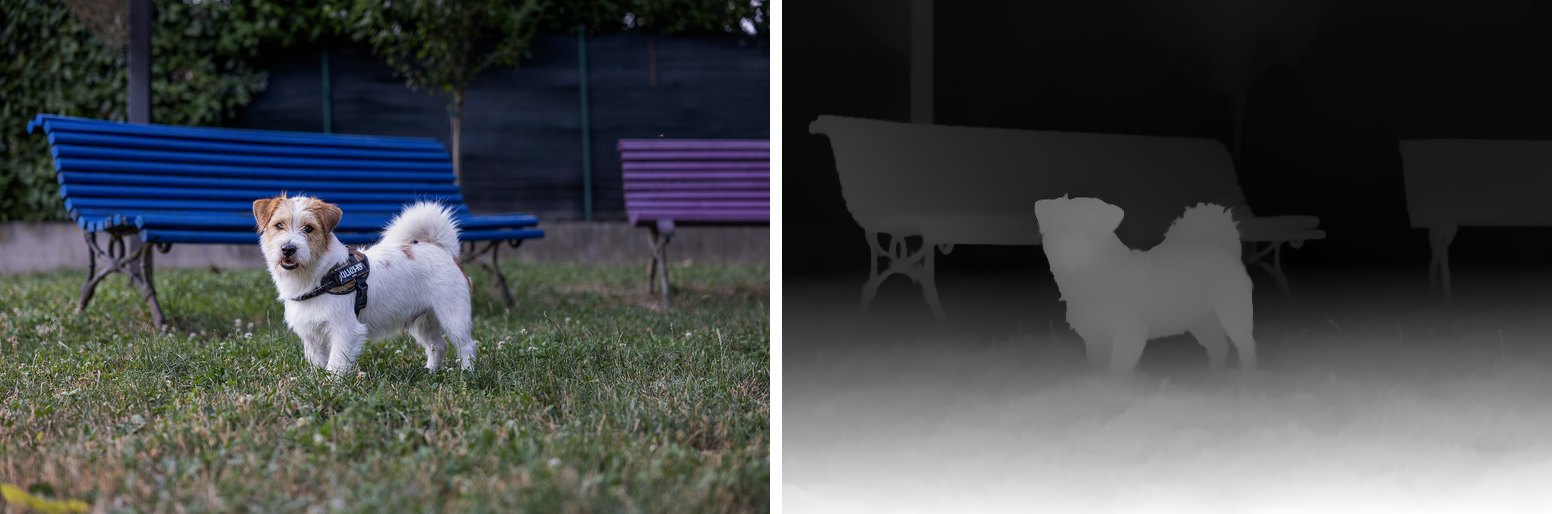
Links das Foto, rechts seine Depth Map, erstellt mit unserem kostenlosen Werkzeug Depth Map erstellen; Nahes ist hier weiß. Foto: Marco Del Torchio 95, CC0, über Wikimedia Commons.
Das Wichtigste in Kürze
- Du brauchst nur schnell eine Depth Map aus einem Foto, etwa für Lasergravur, Blender oder ControlNet? Unser Werkzeug Depth Map erstellen macht sie kostenlos im Browser, ohne dass dein Foto hochgeladen wird.
- In jedem Pixel steht eine Entfernung, keine Helligkeit: Eine Depth Map ist kein Schwarz-Weiß-Foto. Mehr unter Was zeigt eine Depth Map?
- Weiß kann nah oder fern bedeuten, je nach Programm. Mehr unter Weiß oder Schwarz?
- Sensoren messen die Tiefe; eine KI schätzt aus einem Foto meist nur, was näher und was weiter weg ist, aber keine Entfernung in Metern. Mehr unter Wie entsteht eine Depth Map?
Was zeigt eine Depth Map?
Eine Depth Map ist aufgebaut wie ein Bild. Nur steht in jedem Pixel statt einer Farbe die Entfernung von der Kamera zu diesem Teil der Szene, entweder als absoluter Wert oder im Verhältnis zu den anderen Pixeln [1]. In der 3D-Grafik gibt es dafür die verwandten Begriffe Z-Buffer und Z-Tiefe; das Z steht für die Blickrichtung der Kamera [2]. Der Z-Buffer, auf Deutsch auch Tiefenpuffer, hält für jedes Pixel die Tiefe des sichtbaren Objekts fest [5].
Jede Entfernung wird als Grauton dargestellt, deshalb sieht eine Depth Map aus wie ein Schwarz-Weiß-Foto. Sie ist aber keines. Ein Schwarz-Weiß-Foto zeigt, wie hell etwas ist; in einer Depth Map steht die Helligkeit eines Pixels für die Tiefe, nicht für Licht und Schatten [6]. Fräst oder gravierst du ein gewöhnliches Graustufenfoto als Relief, richtet sich die Tiefe deshalb nach Hell und Dunkel, nicht nach Nah und Fern.
Wie fein die Tiefe abgestuft ist, hängt von der Bittiefe ab: Eine Depth Map mit 8 Bit kann höchstens 256 verschiedene Entfernungen darstellen [2], eine mit 16 Bit bis zu 65.536.
Der deutsche Name ist Tiefenkarte. So nennt Apple die Depth Map, die Face ID von deinem Gesicht erstellt [7]; Affinity schreibt „Tiefeninformationen (Depth Map)“ [8]. In deutschen Foren schreiben die meisten aber einfach Depth Map.
Weiß oder Schwarz: Was ist nah?
Beides ist üblich. Die Beispielkarte der englischen Wikipedia zeigt nahe Flächen dunkel und ferne hell [2]. Das Tiefenmodell von ControlNet, das sich zusammen mit Stable Diffusion nutzen lässt, wurde dagegen mit Depth Maps trainiert, in denen Schwarz für große Tiefe steht und Weiß für geringe Tiefe, Nahes also weiß ist [3].
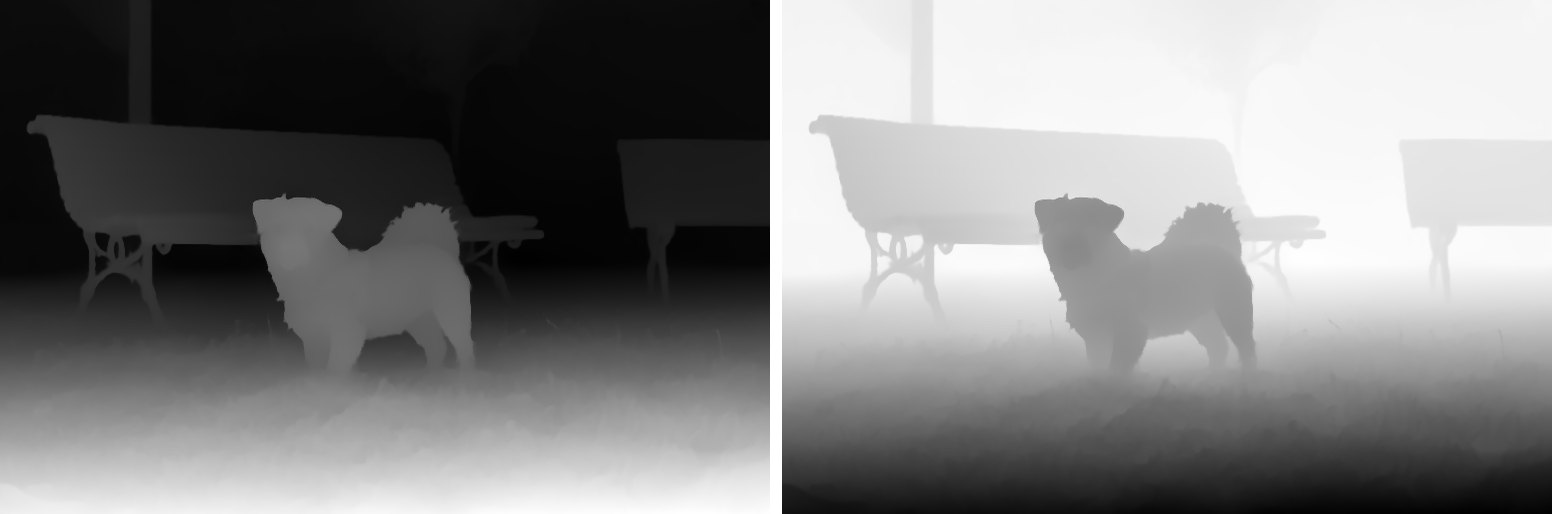
Für die Lasergravur kommt es auf dein Programm an. Im Modus „3D Sliced“ von LightBurn bekommen helle Pixel weniger Durchgänge als dunkle; dunkle Stellen werden also tiefer graviert, die Einstellung „Negative Image“ dreht das um [6]. Ohne „Negative Image“ muss deshalb hell sein, was erhaben stehen bleiben soll.
So prüfst du eine Depth Map: Such dir etwas, von dem du weißt, dass es nah ist. Ist es dunkel, erwartet dein Programm aber Nahes in Weiß (oder umgekehrt), dann kehr die Grautöne der Map um. Ein 3D-Effekt, der nach innen statt nach außen geht, oder eine Gravur, in der vertieft ist, was hervorstehen sollte, hat meist dieselbe Ursache.
Wie entsteht eine Depth Map?
| Verfahren | So wird die Tiefe ermittelt | Wo du es findest | Was stört |
|---|---|---|---|
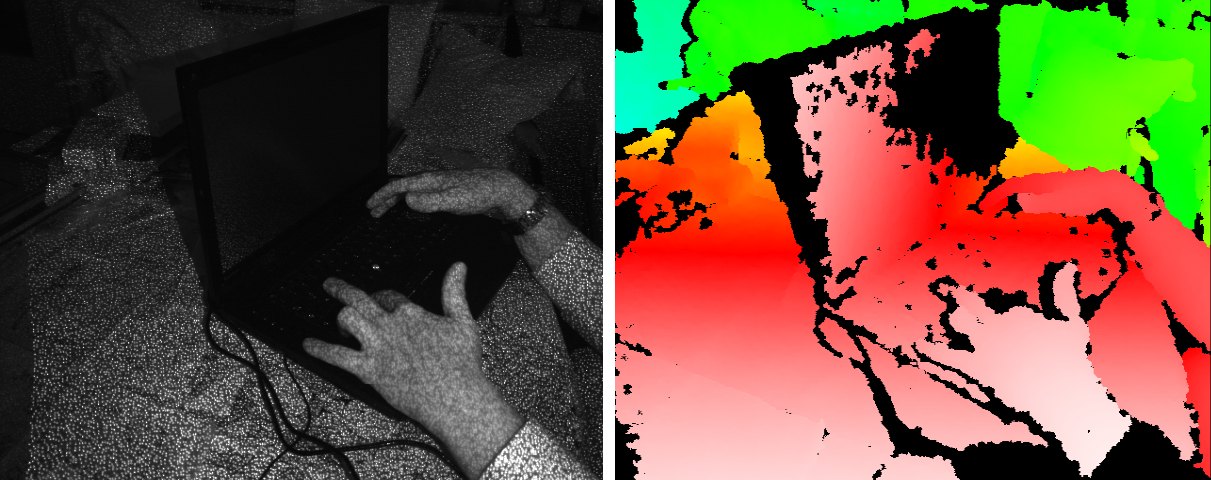
| Zwei Kameras (Stereo) | Nahe Dinge verschieben sich zwischen den beiden Bildern stärker als ferne; aus dieser Verschiebung, der Disparität, ergibt sich die relative Entfernung [1] | Smartphones mit Doppelkamera [1]; Roboter [9] | Laut Apple taugt der Wert eines einzelnen Punkts nicht als Schätzung der echten Entfernung [1] |
| Strukturiertes Licht | Ein Projektor wirft ein Muster, etwa Streifen, auf die Szene, eine Kamera nimmt es aus einem anderen Winkel auf; daraus wird die Lage der Punkte berechnet [10] | Face ID, das „Tausende unsichtbarer Punkte“ projiziert [7]; Kinect [11] | Spiegelnde oder durchsichtige Flächen [12] |
| Lichtlaufzeit (ToF) | Die Kamera misst für jeden Bildpunkt, wie lange ein Lichtpuls bis zum Objekt und zurück braucht [13] | ToF-Kameras; Kinect [11] | Starkes Hintergrundlicht wie Sonne; mehrfach reflektiertes Licht, das Dinge zu weit entfernt erscheinen lässt [13] |
| KI aus einem Foto | Ein Modell schätzt die Tiefe einer Szene aus einem einzigen Bild [4]; Depth Anything V2 ist ein solches Modell [14] | Depth-Map-Werkzeuge; Umwandlung von 2D in 3D [15] | Liefert meist relative Tiefe, keine Werte in Metern [4] |
Gemessen oder geschätzt?
Ein Sensor kann echte Entfernungen liefern: Die TrueDepth-Kamera des iPhones misst laut Apple die Tiefe direkt in Metern [1]. Ein KI-Modell, das mit einem Foto arbeitet, liefert meist relative Tiefe, also die Reihenfolge von nah und fern, ohne genaue Maße [4]; es gibt aber auch Modelle für metrische Tiefe in Metern [4][14]. Für Unschärfe, 3D-Effekte, Gravur und Bildgenerierung reicht relative Tiefe. Wer Entfernungen messen will, braucht einen Sensor oder ein metrisches Modell.
Wofür braucht man Depth Maps?
- Unschärfe nach Entfernung. Mit einer Depth Map lässt sich ein Bild je nach Tiefe verschieden stark weichzeichnen; so entsteht eine geringe Schärfentiefe [2]. Der Porträtmodus der iPhone-Kamera arbeitet so; werden Farbe und Tiefe getrennt gespeichert, lässt sich der Effekt noch lange nach der Aufnahme ändern [1].
- Entsperren per Gesicht. Face ID erstellt aus dem projizierten Punktmuster eine Tiefenkarte deines Gesichts [7].
- Bildbearbeitung. In Affinity erzeugt die Premium-Funktion „Tiefe erkennen“ per maschinellem Lernen Tiefeninformationen, die du für Masken und Auswahlen nutzen kannst, etwa um Vorder-, Mittel- und Hintergrund einer Landschaft getrennt zu bearbeiten [8].
- Roboter und Spiele. Stereokameras zeigen Robotern, wo Dinge in ihrer Nähe liegen [9]; die Kinect erkannte mit Tiefensensor, Farbkamera und Software Körperhaltung und Bewegung von Spielern [16].
- 3D-Grafik. Grafikkarten entscheiden mit dem Z-Buffer, welche Flächen sichtbar sind [5]. Depth Maps liefern auch die Tiefe für Autostereogramme wie „Das magische Auge“ [2]; mit unserem Werkzeug Stereogramm erstellen machst du aus einer Depth Map ein solches Bild.
- Aus 2D wird 3D. Die meisten halbautomatischen Verfahren der Stereokonvertierung arbeiten mit Depth Maps. Aus Bild und Depth Map entstehen ein Bild für das linke und eines für das rechte Auge; Stellen, die vorher verdeckt waren, muss die Software dabei auffüllen [15]. Die Owl3D-App (Seite und App auf Englisch) wandelt auf deinem Windows-PC oder Mac 2D-Fotos und -Videos mit KI in 3D um und speichert das fertige 3D-Bild, keine Depth Map. Das Ergebnis ist eine KI-Umwandlung, nicht die 3D-Fassung des Studios; im Gratis-Tarif wandelt die App bis zu 60 Sekunden Video pro Umwandlung um, ohne Wasserzeichen. Welche Programme es sonst gibt, steht im Ratgeber 2D in 3D umwandeln.
- Gravur, Relief und KI-Bilder. Der Modus „3D Sliced“ in LightBurn ist für Depth Maps gedacht, die dort manchmal auch Heightmaps heißen [6]; der Displace-Modifier in Blender verformt eine Fläche anhand der Helligkeit einer Textur [17]; ControlNet steuert mit einer Depth Map die Bilderzeugung [3]. Wie du die Depth Map dafür einstellst (Weiß oder Schwarz, 8 oder 16 Bit, STL für den 3D-Druck), steht auf unserer Seite Depth Map erstellen.
Warum sieht meine Depth Map falsch aus?
| Was du siehst | Warum | Was hilft |
|---|---|---|
| Schwarze oder leere Flecken bei einer Tiefenkamera | Spiegelnde oder durchsichtige Flächen [12] und starkes Sonnenlicht [13] stören die Messung | Licht oder Blickwinkel ändern oder die Lücken im Bildprogramm füllen |
| Glas, Spiegel oder Haare sehen falsch aus | Eine Depth Map hält pro Pixel nur eine Entfernung fest, die der vordersten Fläche; was hinter Glas, im Spiegel oder zwischen Haaren liegt, kann sie nicht zeigen [2] | Damit rechnen und wichtige Stellen von Hand nachbessern |
| Fast alles hat denselben Grauton | Die Grautöne verteilen sich auf den Tiefenbereich zwischen einem Nah- und einem Fernwert [5]; liegt deine Szene nur in einem kleinen Teil davon, bleibt wenig Unterschied | Beim Rendern den Tiefenbereich enger um die Szene legen; bei einer fertigen Depth Map Schwarz- und Weißpunkt in der Tonwertkorrektur zusammenschieben |
| Sanfte Schrägen werden zu Stufen | 8 Bit erlauben nur 256 Entfernungen [2] | Als 16-Bit-Datei speichern, wenn dein Programm das unterstützt |
| Der 3D-Effekt oder die Gravur ist verkehrt herum | Weiß und Schwarz sind vertauscht | Grautöne umkehren (Weiß oder Schwarz?) |
Häufige Fragen
Was heißt Depth Map auf Deutsch?
Tiefenkarte. Apple schreibt so bei Face ID [7], Affinity spricht von Tiefeninformationen [8], und manche sagen Tiefenbild. Bei unserer Google-Suche nach „Tiefenkarte“ am 18. Oktober 2026 zeigten die ersten Treffer aber meist Karten von Gewässertiefen, etwa fürs Angeln. Für Bilder suchst du besser nach „Depth Map“.
Ist eine Depth Map dasselbe wie eine Heightmap (Höhenkarte)?
In der 3D-Grafik nicht: Eine Depth Map hält Entfernungen von einem Blickpunkt fest, eine Heightmap verändert die Form einer Oberfläche [2]. Bei der Lasergravur meinen beide Begriffe oft dasselbe Bild; laut LightBurn werden Depth Maps manchmal auch Heightmaps genannt [6]. Ein Moderator im Forum von PSD-Tutorials.de fasste es im Oktober 2017 so zusammen: „Das Wort beschreibt nur unterschiedliche Einsatzgebiete bei gleicher Funktion.“ [18]
Was ist der Unterschied zwischen einer Depth Map und einer Disparity Map?
Eine Disparity Map hält fest, wie weit sich jeder Punkt zwischen zwei nebeneinander aufgenommenen Bildern verschiebt; ihre Werte sind umgekehrt proportional zur Tiefe [9]. Je näher etwas ist, desto größer also die Disparität. Die Doppelkamera des iPhones misst zum Beispiel Disparität in der Einheit 1/Meter [1].
Kann mein Handy eine Depth Map aufnehmen?
Viele können es. Beim iPhone zeichnen die Doppelkamera auf der Rückseite und die TrueDepth-Kamera vorn Tiefendaten auf [1]. Aus jedem Handyfoto lässt sich aber auch nachträglich eine Depth Map machen, etwa mit unserem KI-Werkzeug Depth Map erstellen.
Warum kann ich die Tiefe meines iPhone-Porträtfotos nicht mehr ändern?
Das geht nur, solange die Tiefendaten in der Datei mitgespeichert sind: Laut Apple lässt sich der Effekt noch lange nach der Aufnahme ändern, wenn Farbe und Tiefe getrennt gespeichert werden [1]. In der Apple Support Community erklärte im November 2023 ein Mitglied, dass sich auf einem iPhone 15 ein normales Foto nur dann nachträglich in ein Porträtfoto umwandeln lässt, wenn das iPhone beim Fotografieren eine Person, einen Hund oder eine Katze erkannt hat. Die Person, die gefragt hatte, antwortete: „das war die Information, die mir gefehlt hat“ [19]. Auf macuser.de berichtete im Juni 2019 jemand, ein Porträtfoto mit der Dropbox-App hochgeladen und von dort wieder auf dem iPhone gespeichert zu haben: „dann kann man die Tiefe ebenfalls nicht bearbeiten“ [20]. Wir haben beides nicht ausprobiert.
Quellen (20)
- Apple Developer Documentation, „Capturing photos with depth“ (AVFoundation; englisch). https://developer.apple.com/documentation/avfoundation/capturing-photos-with-depth (abgerufen am 17.10.2026)
- Wikipedia, „Depth map“ (englisch). https://en.wikipedia.org/wiki/Depth_map (abgerufen am 17.10.2026)
- Lvmin Zhang (lllyasviel), „Controlnet - Depth Version“, Model Card, Hugging Face (englisch). https://huggingface.co/lllyasviel/sd-controlnet-depth (abgerufen am 17.10.2026)
- Hugging Face, Transformers-Dokumentation, „Monocular depth estimation“ (englisch). https://huggingface.co/docs/transformers/en/tasks/monocular_depth_estimation (abgerufen am 17.10.2026)
- Wikipedia, „Z-Buffer“. https://de.wikipedia.org/wiki/Z-Buffer (abgerufen am 18.10.2026)
- LightBurn-Dokumentation, „3D Sliced Engravings“ (Galvo; englisch). https://docs.lightburnsoftware.com/galvo/3DSlice.html (abgerufen am 17.10.2026)
- Apple Support, „Informationen zur fortschrittlichen Technologie von Face ID“. https://support.apple.com/de-de/102381 (abgerufen am 18.10.2026)
- Affinity Hilfecenter, „Erstellen von Tiefeninformationen (Depth Map)“. https://www.affinity.studio/de_de/help/canva-ai-canva-ai-create-depth-map/ (abgerufen am 18.10.2026)
- Wikipedia, „Computer stereo vision“ (englisch). https://en.wikipedia.org/wiki/Computer_stereo_vision (abgerufen am 17.10.2026)
- Wikipedia, „Streifenprojektion“. https://de.wikipedia.org/wiki/Streifenprojektion (abgerufen am 18.10.2026)
- Wikipedia, „Kinect“ (englisch). https://en.wikipedia.org/wiki/Kinect (abgerufen am 17.10.2026)
- Wikipedia, „Structured-light 3D scanner“ (englisch). https://en.wikipedia.org/wiki/Structured-light_3D_scanner (abgerufen am 17.10.2026)
- Wikipedia, „TOF-Kamera“. https://de.wikipedia.org/wiki/TOF-Kamera (abgerufen am 18.10.2026)
- Lihe Yang, Bingyi Kang, Zilong Huang u. a., „Depth Anything V2“ (NeurIPS 2024), Code- und Modellseite, GitHub (englisch). https://github.com/DepthAnything/Depth-Anything-V2 (abgerufen am 17.10.2026)
- Wikipedia, „2D to 3D conversion“ (englisch). https://en.wikipedia.org/wiki/2D_to_3D_conversion (abgerufen am 17.10.2026)
- Wikipedia, „Kinect“. https://de.wikipedia.org/wiki/Kinect (abgerufen am 18.10.2026)
- Blender-Handbuch, „Displace Modifier“ (englisch). https://docs.blender.org/manual/en/latest/modeling/modifiers/deform/displace.html (abgerufen am 17.10.2026)
- PSD-Tutorials.de, Forum, Thema „Depth Map erstellen“ (Oktober 2017). https://www.psd-tutorials.de/threads/depth-map-erstellen.177615/ (abgerufen am 18.10.2026)
- Apple Support Community, Thema „Bild hinterher in ein Porträt umwandeln“ (November 2023). https://communities.apple.com/de/thread/255274497 (abgerufen am 18.10.2026)
- macuser.de, Forum, Thema „Foto Porträt-Modus nachträglich bearbeiten“ (Juni 2019). https://www.macuser.de/threads/foto-portrat-modus-nachtraglich-bearbeiten.826247/ (abgerufen am 18.10.2026)